原创网
搜索
登录
邮箱登录 / 注册
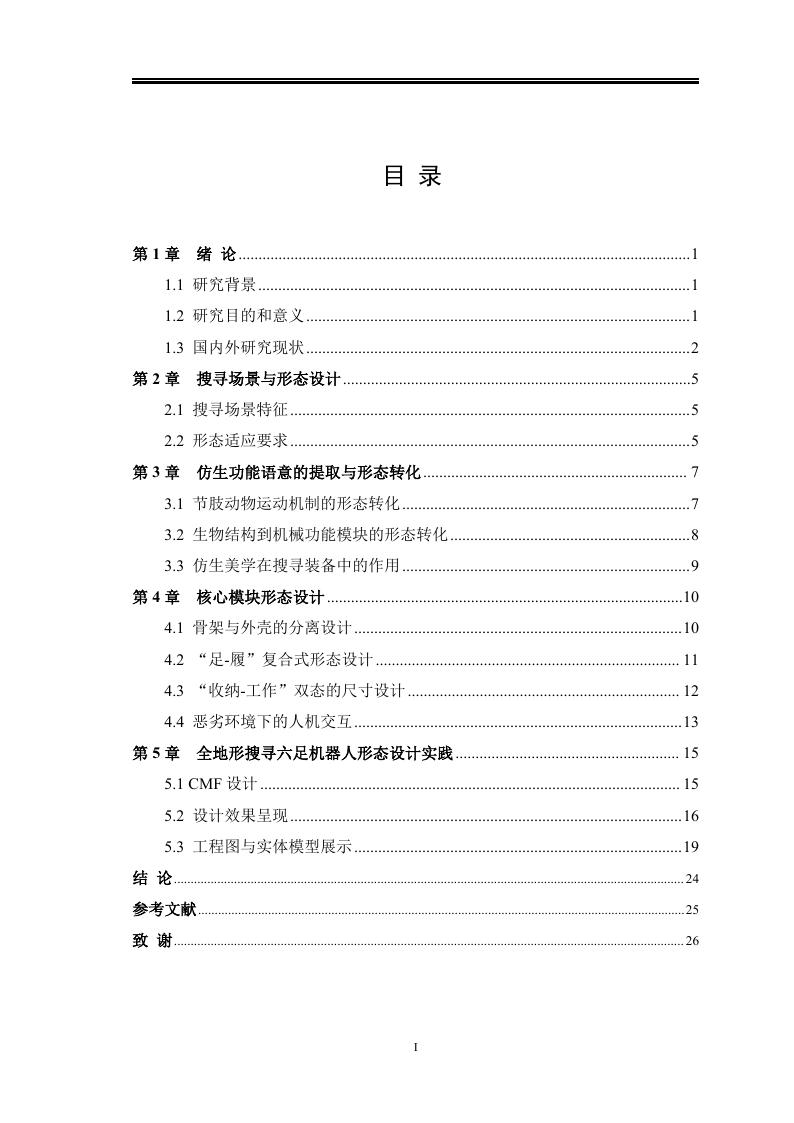
全地形搜寻六足机器人形态设计
分类:工业设计
年份:2026
格式:pdf
页数:29页
大小:2.27MB
浏览:5
¥
35.00
立即购买
登录后收藏
内容预览
第1页 / 共29页
第2页 / 共29页
第3页 / 共29页
第4页 / 共29页
第5页 / 共29页
第6页 / 共29页
试读已结束,还剩
23
页,您可下载完整版后进行离线阅读
以上为部分页面试读,购买后可下载完整文档(pdf,2.27MB)。
登录
后可申请补充缺失的页面或章节。
相关文档
老年人智能助行设备设计
月令花主题珍珠饰品的造型设计
血液净化基层护理标准化培训服务设计
STM32智能药盒功能优化与外观设计
模块化牌匾清洁机设计
KIKI珠宝品牌IP化饰品系列设计
血液净化基层护理标准化培训服务的视传类用品设计
基于几何元素的系列化家具设计
在线客服
扫码添加客服微信